- インフラ・情報通信
2026.09.17
ヒューマノイドロボット時代の到来。フィジカルAIと3Dシミュレーションが支える学習環境の最前線
- 目次
- この記事を読むのにかかる時間:13分
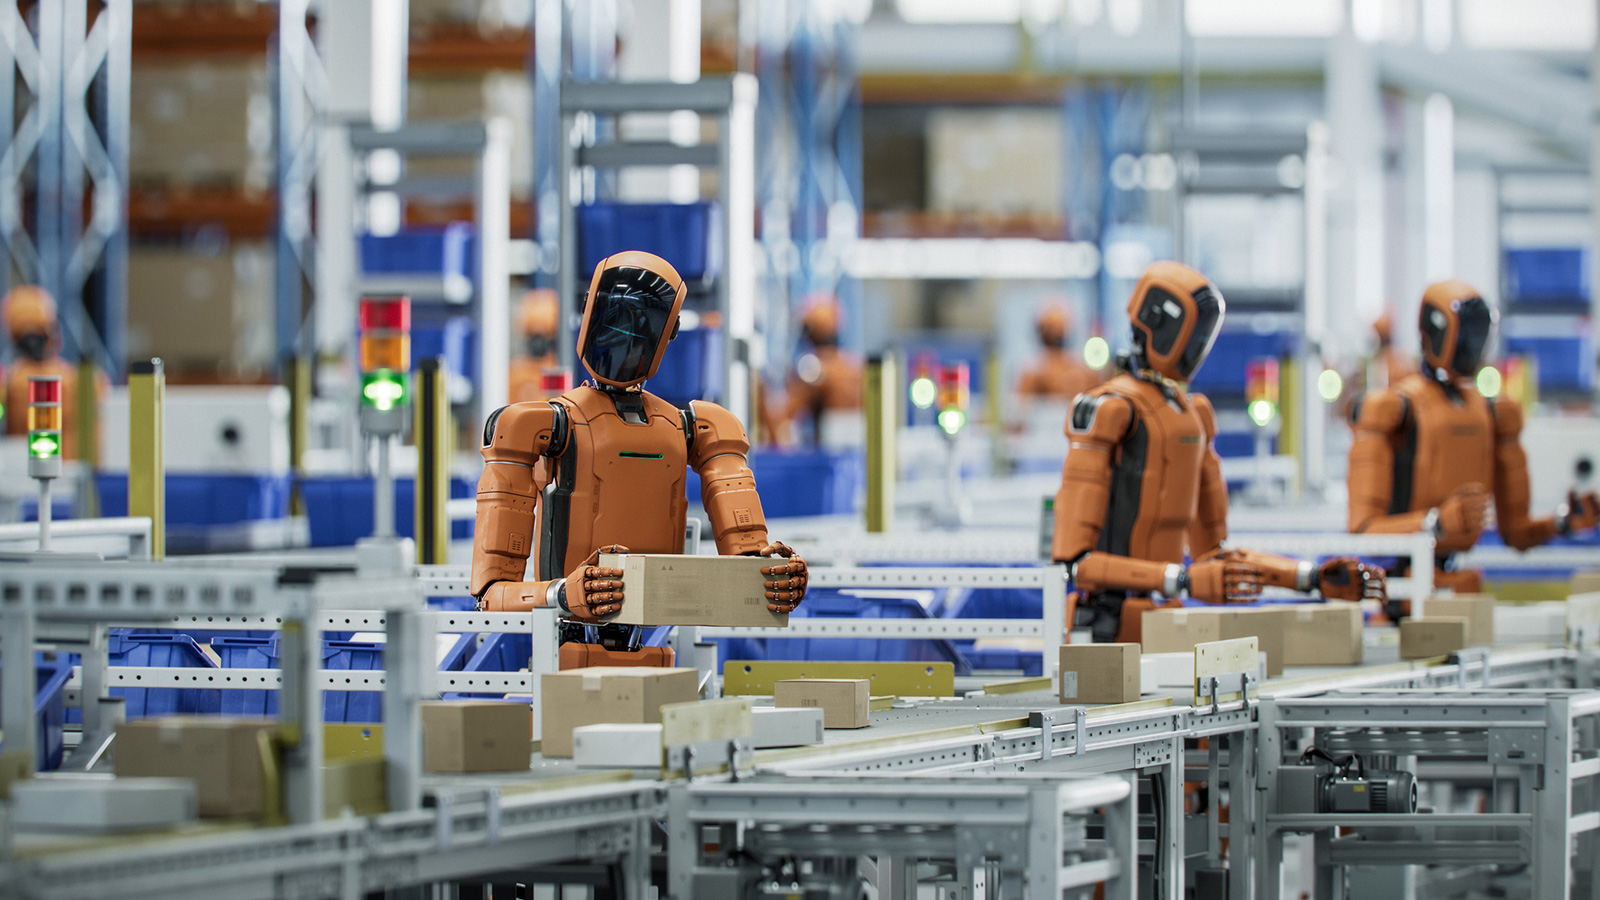
ヒューマノイドロボットに関するニュースが、かつてないスピードで届く時代を迎えました。工場での稼働実績や商用化の発表、そして国内での導入体制整備など、人型ロボットは「実験室のデモ」から「現場で動く実用技術」へ確実にフェーズを進めています。
この急成長を支える頭脳が、現実世界で自律動作する「フィジカルAI」です。そして、フィジカルAIが物理空間で安全かつ高精度に動くために欠かせないのが、事前に膨大な試行錯誤を重ねる「リアルタイム3Dシミュレーション環境」の存在です。
本記事では、ヒューマノイドロボットの実用化が急速に進む背景や、学習空間としての3Dシミュレーションが果たす技術的役割、さらには最新の産業導入事例までを包括的に解説します。
また、本記事が面白い、続きが気になるといった方はぜひニュースレターにご登録ください。

なぜ今、ヒューマノイドロボットが急速に現実味を帯びているのか
2025年から2026年にかけて、FigureやUnitree、UBTECHといった先端企業からヒューマノイドロボットに関する発表が相次ぎ、産業界に大きなインパクトを与えています。これまで研究室での研究開発や技術デモの域を出なかった人型ロボットは、いよいよ量産や商用導入のフェーズへ移行しています。
この急激な社会実装の背景には、世界各地の製造・物流現場における深刻な「労働力不足」という構造的な社会課題が存在します。人間向けに整備された既存の設備や作業環境をそのまま活用できる人型汎用ロボットの存在は、従来の単一タスク型産業用ロボットを補完する、新たな省力化手段の一つといえるでしょう。
日本国内においてもこの市場の立ち上がりに合わせた導入体制の整備が始まっています。今後の普及シナリオとして、2026年以降はまず構造化されたタスクが多い工場や物流倉庫といった産業用途での運用・量産配備が先行し、コスト低下や安全性・AI性能の進化にともなって段階的にサービス業や家庭用途へと広がっていく見通しです。
ヒューマノイドロボットを支える「フィジカルAI」とは
近年のヒューマノイドロボット急成長の背景には、高度な知的処理と物理的駆動を横断して統合する「フィジカルAI(Physical AI)」の技術的進化が存在します。画面内のデータ処理に終始していた従来のAIから、現実の物理空間において自律的な能力を発揮するAIへのシフトが進行しています。
フィジカルAIのおさらい
フィジカルAIとは、デジタル領域の画面内にとどまらず、重力や摩擦、衝突、流体、光源といった物理法則が支配する現実世界(フィジカル空間)において、自律的に知覚・判断・行動を行うAIシステムの総称です。
デジタル空間のみで完結する従来のLLM(大規模言語モデル)や生成AIとは異なり、フィジカルAIはセンサーを通じて物理空間の状態を「知覚」し、リアルタイムに行動内容を「判断」し、アクチュエータやモーターを介して物理的に「行動」するという一連のループを継続的に実行します。言葉や画像といった概念空間のデータを、現実世界の対象や状態と結びつける「シンボルグラウンディング(身体的意味づけ)」が必須となる点が大きな特徴です。
フィジカルAIの基本的な考え方やシミュレーション手法、産業DXへの詳細な活用事例については、以下の記事をご参照ください。
シリコンスタジオ「フィジカルAIとは?Sim2Realと3Dデジタルツインで変わる産業AIの設計思想」
ヒューマノイドはなぜ「体」の形をしている必要があるのか
四足歩行ロボットや特定の作業に特化した産業用ロボットアームが存在する中で、なぜ二足歩行の「人型(ヒューマノイド)」という形状である必要があるのでしょうか。その根本的な理由は、現代社会のインフラや現場環境が「徹底的に人間の身体構造に合わせて設計されている」点にあります。
・人間の環境への圧倒的な適応力
工場の作業台の高さ、ドアのノブ、階段の段差、棚の奥行き、使用する工具に至るまで、すべての社会インフラは二本の足で立ち、二本の腕と指先で操作する人間を前提に作られています。
・設備改造コストの抑制
車輪型や巨大な固定アーム型ロボットを導入する場合、通路の拡幅や専用ラックの設置など現場側の環境改修が必要となります。一方、人型身体を持つヒューマノイドであれば、人間向けに整備された既存の工場や物流現場、家庭に、大規模な改修をせず導入できます。
物理世界において人間同等のタスクを汎用的にこなすためには、身体そのものが人間中心の環境に適合する「人型」であることが最も合理的なアプローチと考えられます。
VLA(Vision-Language-Action)モデルという頭脳
ヒューマノイドロボットが「知覚→判断→行動」の物理ループを成立させるための核となるのが、VLA(Vision-Language-Action)モデルと呼ばれるAIアーキテクチャです。
従来のロボット制御では、画像認識モデルで物体を認識し、LLMで指示文をテキスト解析し、それをもとにエンジニアが定義した逆運動学(Inverse Kinematics)や制御プログラムを呼び出すという多段のパイプラインで構築されていました。これに対してVLAモデルは、「視覚情報(Vision)」「言語指示(Language)」「ロボットの運動指令(Action)」を単一のニューラルネットワーク上で直接結びつけて処理するエンドツーエンド(End-to-End)のアプローチをとります。
・直接的な動作生成
「テーブルの上のリンゴを箱に入れて」という自然言語の指示と、カメラから入力されるリアルタイムの画像データを受け取り、モデル内部で直接関節のモータートルクや移動軌道といった数値データ(Action)を出力します。
・未知の環境への汎化能力
単純なルールベースのプログラミングとは異なり、過去の学習データをもとに見たことのない形状の物体や配置であっても、言語と視覚のコンテキストから適切なアプローチや掴み方をAI自らが推論し、動作を実行できます。
自然言語による指示と視覚センサーからの物理的な空間情報を直結させ、即座にモーター制御へと変換するVLAモデルの確立こそが、ヒューマノイドロボットに高度な柔軟性と汎用性をもたらす頭脳として機能しています。
ヒューマノイドの学習を支える「3Dシミュレーション空間」
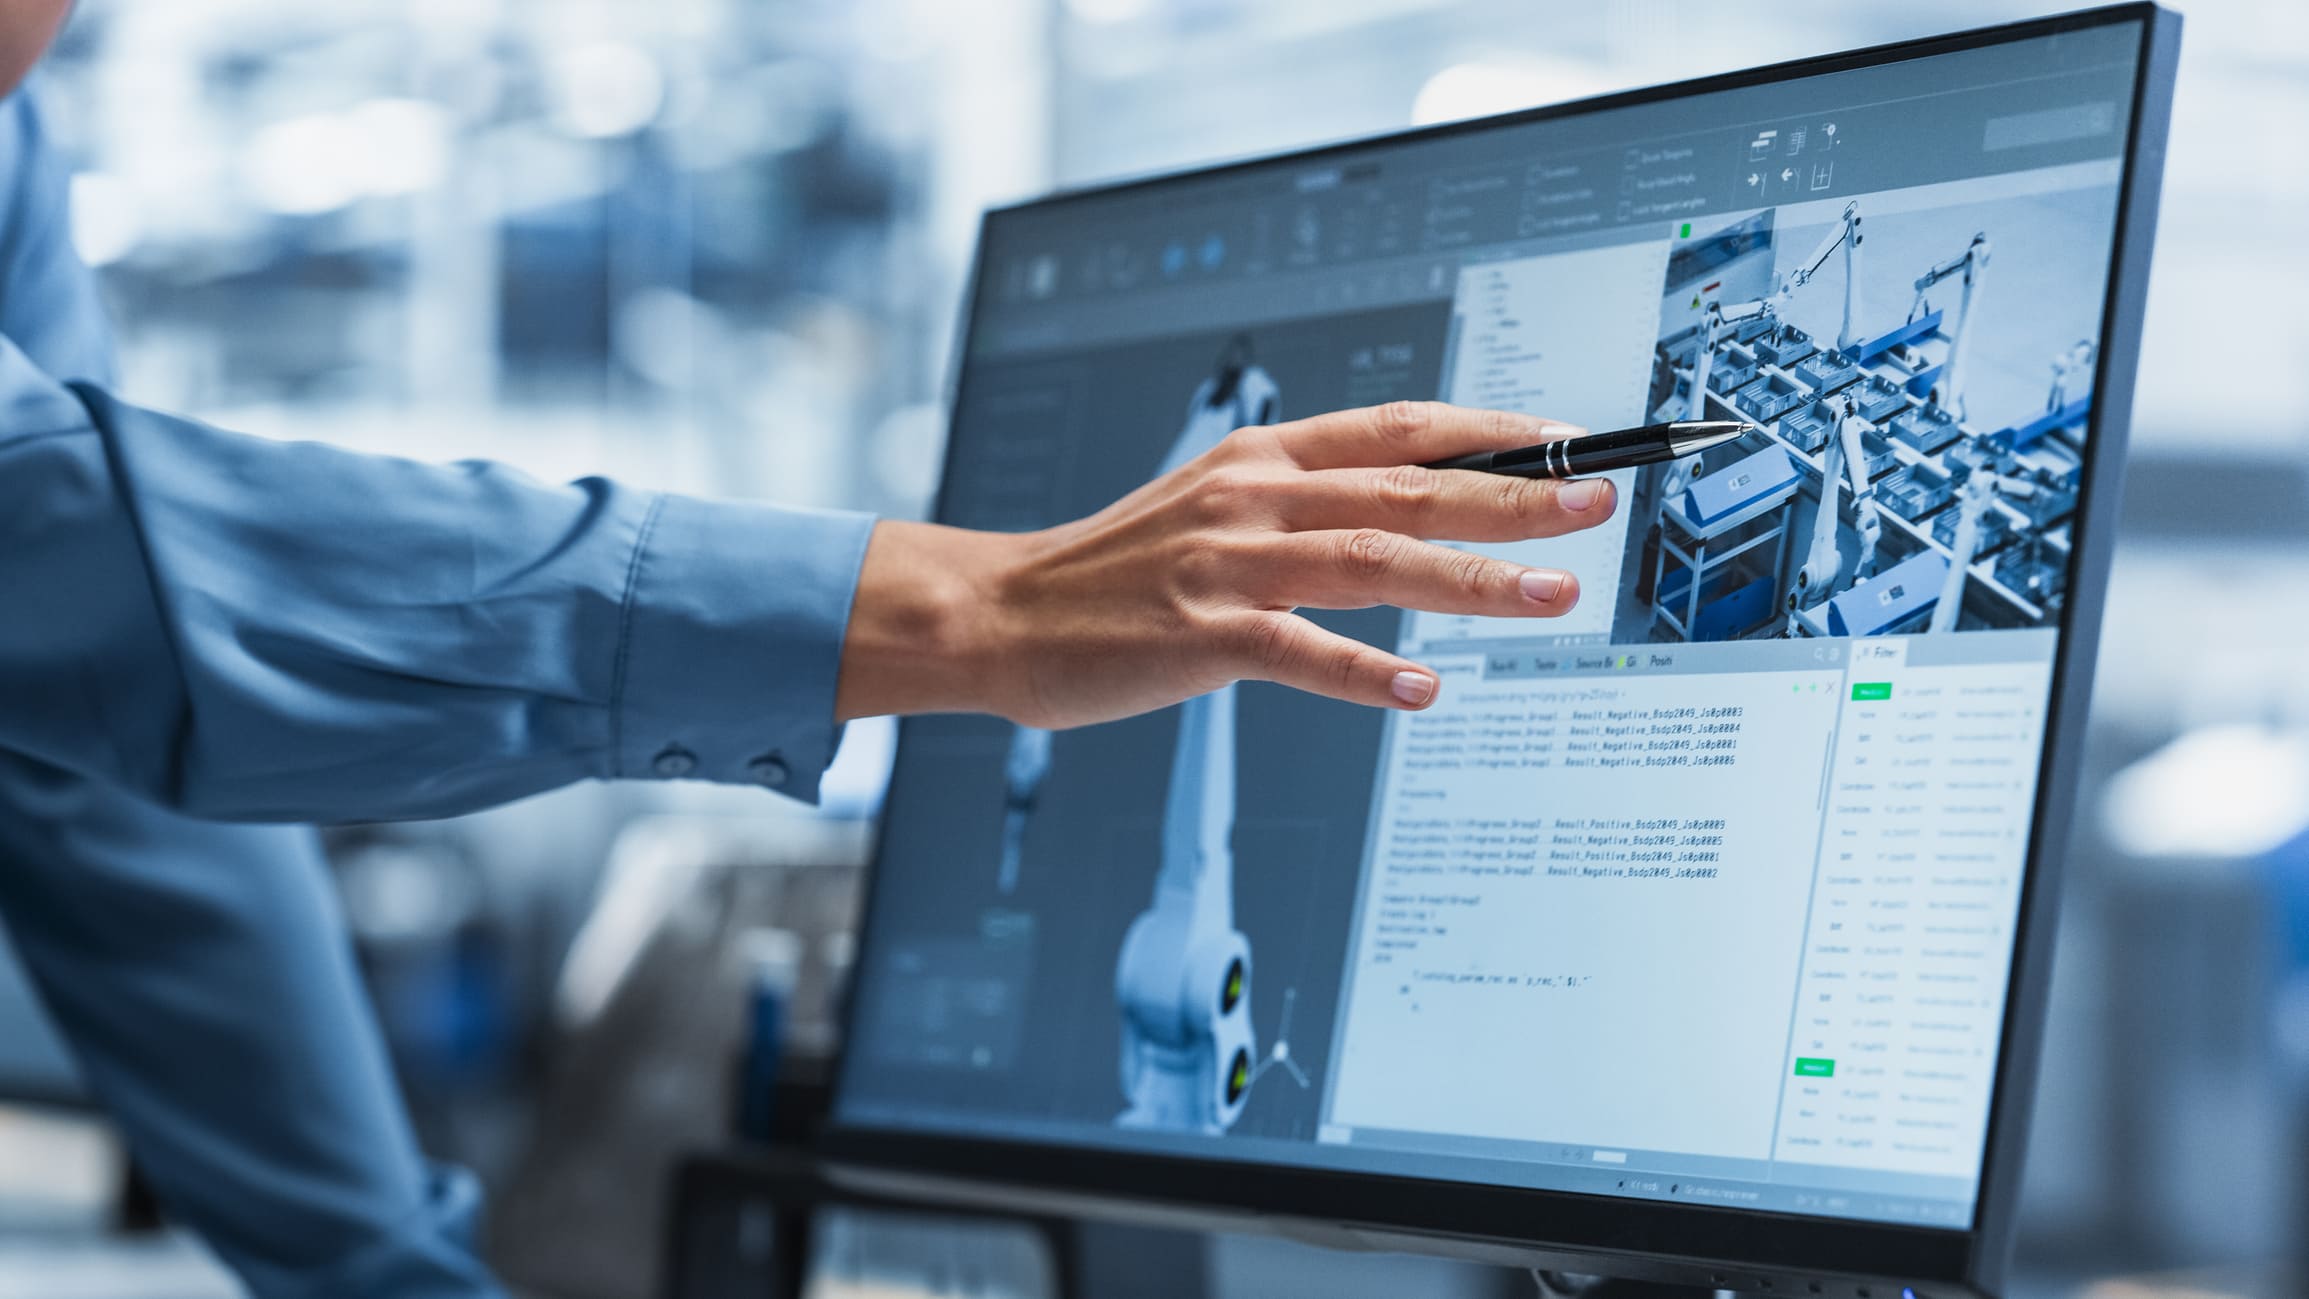
ヒューマノイドロボットが人間のようにスムーズに歩き、手先を器用に動かして作業を行うためには、膨大な学習が必要です。その学習には、遠隔操作による実演データや実機の動作ログなど、現実世界で取得したデータも活用されます。
一方、実機だけで十分な学習データを集めるには、多くの時間や費用がかかるうえ、転倒や衝突による機体の破損、周囲の作業者や設備への事故リスクもともないます。そこで重要な役割を担うのが、GPU上に構築された「3Dシミュレーション空間」です。
なぜ実機だけで学習させられないのか
ヒューマノイドロボットは全身に多数のアクチュエータ(関節)を備えており、自由度が非常に高く動作が複雑です。試行錯誤を通じて運動ポリシーを最適化する「強化学習」を実機のみで実行しようとすると、機体の破損や事故の危険があることに加え、データ収集速度の物理的な限界という大きな壁に直面します。
二足歩行や高度なマニピュレーションを学習する初期段階では、ロボットは幾度となく転倒し、周囲の壁や構造物に激しく衝突します。高額な関節モーターやセンサー群、骨格フレームを何度も破損・交換することは膨大な費用負担となるだけでなく、重量のあるヒューマノイドの転倒や誤動作は、周囲の作業者や設備へ損害を与える事故リスクに直結するため注意が必要です。
さらに、現実の時間軸は「1秒=1秒」でしか進まないため、AIモデルの学習に必要な数百万〜数億ステップもの動作データを実世界だけで収集すると、学習に長期間を要します。
仮想空間で「何百万回も練習する」という発想(Sim-to-Real)
実機学習の課題を根本から解消するのが、高度な物理エンジンを備えた3Dシミュレーター(NVIDIA Isaac Simなど)を活用する「Sim-to-Real(Sim2Real)」と呼ばれる技術的アプローチです。
Sim-to-Realでは、重力や剛体ダイナミクス、接触力といった現実の物理的挙動をシミュレーション環境内に精緻に再現します。GPUによる大量並列計算を実行することでシミュレーションを実時間の数百〜数千倍の速度で実行し、何千台ものロボットを仮想空間内で同時に稼働させることが可能です。
「何百万回もの転倒や失敗」を数分から数時間の計算処理の中で安全かつ高速にシミュレーションし、そこで獲得した運動ポリシーやVLAなどのAIモデルを最終的に実際のロボットへ転移させることで、壊さず素早く高度な動作を習得させられます。
少数の実演データから大量の学習データを生成する仕組み
シミュレーション空間を活用する大きなメリットの一つが、「合成データ生成(Synthetic Data Generation)」と「ドメインランダム化(Domain Randomization)」による学習データのスケールアップです。
人間が遠隔操作などで記録した少数の実写動作データをベースに、シミュレーター上で物体の位置や背景、照明条件を無数に変化させた高品質な合成トレーニングデータを自動生成します。セグメンテーションやラベル付け(アノテーション)も自動生成できるため、データ作成のコストを抑えられるのがメリットです。
さらに、シミュレーション内で床の摩擦係数、物体の重さや重心位置、モーターの応答遅延、カメラノイズなどを毎回あえてランダムに変動させて学習(ドメインランダム化)を行います。この変動幅の中でトレーニングを重ねることで、AIモデルは現実世界で生じる環境のわずかな変化に惑わされない強靭な(ロバストな)適応能力を獲得できます。
Reality Gap(現実とシミュレーションの差)という壁
シミュレーター上で安定して動作したAIモデルであっても、そのまま現実の実機に移すと正しく動かない事態が発生します。このシミュレーション環境と物理世界の間に存在する微細な乖離を「Reality Gap(リアリティギャップ)」と呼びます。
Reality Gapが生じる背景には、主に以下のような複合的な差異が存在します。
・視覚/センサーのギャップ
実際のカメラに生じる光学ノイズ、レンズの歪み、複雑な照明変化や、IMU(慣性計測装置)のドリフト現象などをシミュレーター上で完全には再現できません。
・物理・メカニカルのギャップ
複雑な表面摩擦の変化、アクチュエータ(モーター)のバックラッシュ(遊び)、応答遅延、さらには関節の発熱にともなうトルク低下などは、厳密に数値モデル化することが困難です。
このReality Gapを抑え込むため、現代のロボティクス開発パイプラインでは、Sim-to-Realで実機へ展開した後に、実機で発生したエラーログや失敗パターンを再びシミュレーター側へフィードバックして再調整を回す「Real-to-Sim」という双方向のループ構造(データフライホイール)が欠かせません。
リアルタイム3DCGとデジタルツイン技術が果たす重要な役割
ヒューマノイドロボットがシミュレーション空間で高度な自律動作を習得し、現実世界(フィジカルAI)へ円滑に移行するためには、AIの練習場となる仮想空間そのものの精度が鍵です。単に見た目を精緻にするだけでなく、カメラやLiDARといったセンサーから得られる情報から、物理的な運動特性までを高度に模倣する「リアルタイム3DCG技術」と「デジタルツイン」が、ロボット学習の質を根本から支えています。
「リアルな仮想空間」がなぜ重要なのか
ロボットの学習環境において、仮想空間の再現度はAIモデルの精度と直結します。グラフィックの描画クオリティや物理特性の再現精度が不十分な場合、シミュレーター上では正しく機能しても、現実世界のわずかな光の変化や影、床面の質感、関節の応答遅延に惑わされて動作が破綻してしまうためです。
特にビジュアル面においては、以下の要素が高精度に再現されている必要があります。
- 光学挙動とライティングの再現
太陽光の角度による影の変化、ガラスや金属表面の乱反射、複雑な照明環境をリアルタイムパストレーシングや動的ライティングで再現すること。
- 物理挙動とセンサーデータの統合
質感や剛性といったグラフィック表現に、摩擦係数、衝突判定、IMU(慣性計測装置)や深度カメラなどのセンサー出力データを正確に連動させること。
視覚表現と物理特性の両面で、現実に近いレベルまで磨き上げられた「リアルな仮想空間」があって初めて、シミュレーション内で生成される合成データが有効に機能し、Reality Gapを最小限に抑えた効果的な学習が成り立ちます。
NVIDIA Omniverse・Isaac Simによるデジタルツイン構築
ロボット学習の標準的なインフラとして位置づけられているのが、NVIDIA OmniverseおよびNVIDIA Isaac Simを軸としたデジタルツイン構築環境です。
NVIDIAが提供する「Isaac GR00T Blueprint」をはじめとするワークフローでは、Apple Vision Proなどを通じてキャプチャされた人間の空間動作(Teleop)を起点に、デジタルツイン上でロボット動作へと変換されます。
さらに、NVIDIA CosmosやOmniverse基盤上でドメインランダム化や3Dアップスケーリングを適用することで、少数の実演データから多様な合成モーションデータを生成することが可能です。工場や物流倉庫、さらには月面環境などの特殊空間を、OpenUSD(Universal Scene Description)を媒介としたデジタルツインとして再構築することで、安全かつ制御可能な環境の中で、ガードレールを設けた高精度なAIトレーニングを遂行できます。
ゲームエンジン(Unity/Unreal Engine)由来の技術がロボット学習に応用される背景
高度なロボット学習空間を支えているのは、元来エンターテインメント領域で磨かれてきたUnityやUnreal Engineといったゲームエンジンのビジュアル技術およびリアルタイムパイプラインです。
数世代にわたりゲーム業界で追求されてきた「軽量かつフォトリアルなリアルタイム描画性能」や「複雑なアセットの物理最適化ノウハウ」は、毎秒何百フレームもの超高速レンダリングと並列計算を必要とするロボティクスシミュレーションの要求仕様とも高い親和性があります。エンターテインメント領域で培われた表現力とパフォーマンス最適化技術は、産業向けデジタルツインやROS連携を支え、先進的なロボティクス開発を加速させる技術基盤です。
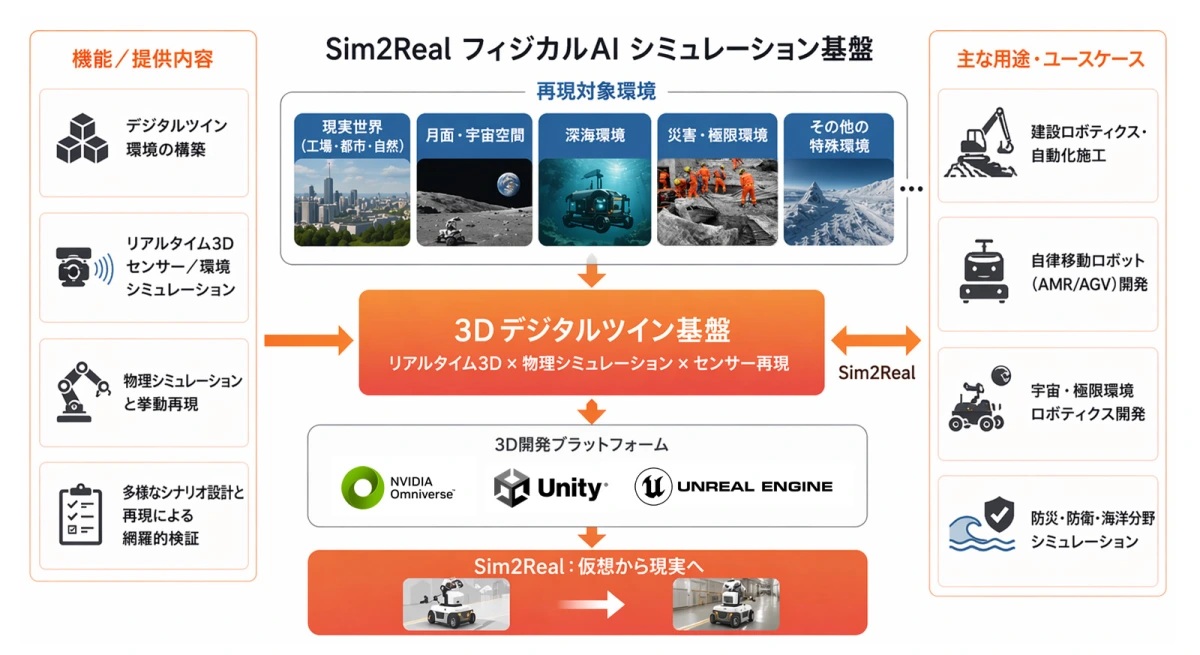
こうした背景のもと、シリコンスタジオは25年以上にわたり培ってきたリアルタイム3DCG技術とデジタルツイン構築の知見を結集し、フィジカルAIやヒューマノイドロボット開発を加速させる「高精度シミュレーション環境(Sim2Real基盤)」の構築・提供を推進しています。
シリコンスタジオ「Sim2Real フィジカルAI シミュレーション基盤」
工場・物流現場で進むヒューマノイドロボットの実証・導入事例
実証実験から商用稼働まで、ヒューマノイドロボットの活用はどこまで進んでいるのでしょうか。自動車製造、物流、中国勢による低価格量産化、そして国内企業の本格参入という4つの軸から最新の社会実装動向を紐解きます。
自動車製造ライン
BMWグループは、米サウスカロライナ州のスパータンバーグ工場でFigure AI社の「Figure 03」を用いた物流ワークフローの検証を進めています。前世代機の「Figure 02」は車体工場(ボディショップ)で板金部品を溶接治具へ配置する高精度な作業を担い、SUVの生産3万台超に貢献しました。これに対し「Figure 03」では、さらに高度な「シーケンシング(部品の順立て・仕分け)」作業に着手しています。
具体的には、コンテナ内の部品を認識し、台車へ順番に積み替えるシーケンシング作業が実演されています。従来の固定型ロボットアームでは対応が難しかった「毎回位置や置き方が変わる可変的・移動型作業」を、VLA(Vision-Language-Action)モデルによる全身協調制御でクリアできるのが特徴です。
物流・倉庫
物流・EC倉庫の現場においては、決まったラック間のトート(荷箱)搬送やピック&プレース作業の自動化が進行中です。代表例であるAgility Robotics社の「Digit」は、物流大手GXOの施設で商用稼働しており、トートの搬送などのマテリアルハンドリング業務を担っています。
作業者が歩き回ることを前提に作られた通路や棚の配置を変えることなくそのまま活用し、人間工学的に負担の大きい繰り返し搬送や仕分け作業を肩代わりすることで、慢性的な人手不足の緩和と労働環境の改善に寄与しています。
中国勢による量産・低価格化の波
ヒューマノイドロボットの商用化・スケール化を牽引しているのが、自社サプライチェーンと量産体制を強みとする中国メーカー群です。
・Unitree Robotics(宇樹科技)
四足歩行ロボットで培ったモーターや減速機などの内製化技術を背景に、極めて競争力の高い価格設定でヒューマノイド「G1」などを展開しています。二足歩行ヒューマノイドの累計生産台数は業界トップクラスとなる万台規模へ達しており、研究機関から産業現場まで世界的に普及が加速中です。
・UBTECH Robotics(優必選)
産業用ヒューマノイド「Walker S」シリーズを展開し、BYDやフォックスコン、Audi FAWなどの大手自動車・電子機器メーカーと連携し、工場への導入や量産納入を進めています。ライン上での品質検査や部品のソート作業などで実運用データを蓄積しています。
数万ドル(数百万円)台まで低下した導入コストと製品供給能力により、中国勢を中心とした産業用ヒューマノイドの導入の動きが加速しています。
日本企業の動き
日本市場においても、海外製ヒューマノイドの展開や国内製造業による参入など、販売・導入体制の整備が本格化しています。
2026年6月、GMO AI&ロボティクス株式会社は、中国のUnitree Roboticsと国内正規代理店契約を締結しました。国内の工場・物流現場やサービス分野に向けたヒューマノイドロボットの販売、導入支援、ソリューション展開を本格開始しています。
また、トヨタ自動車やホンダ、川崎重工業をはじめとする国内大手製造業も、これまでに培った制御・メカトロニクス技術やAI技術を背景に、自社工場へのロボット導入実証や独自ヒューマノイドプラットフォームの開発・投資を進めています。
ヒューマノイドロボット市場は、製造・物流の現場から始まり、国内でも急速に立ち上がりつつある状況です。今後は工場・倉庫での運搬・仕分け作業を皮切りに、多様な産業現場、将来的にはサービス業や家庭空間への適用範囲の拡大も見込まれています。
今後の展望と高品質なシミュレーション環境構築における技術課題
ヒューマノイドロボットが工場や物流施設などの限定された環境から、店舗や一般家庭といった非構造化空間へ適用範囲を広げるにつれ、より多様な状況に対応できる学習環境が求められます。社会普及を左右する課題の1つが、学習環境となる3Dシミュレーション基盤の質です。
多様性が求められる実際の現場においては、家具の配置や照明の変化、突発的な人物の動線、さらには災害現場や宇宙・水中といった極限環境に至るまで、多種多様な例外事象(エッジケース)への対応が必要です。実機テストだけに頼った検証は、莫大な開発コストや破損・事故リスクを招くだけでなく、同一条件の再現性が乏しいために動作モデルの正確な評価すら阻害する結果となります。
このシミュレーション環境と現実の乖離(Reality Gap)を最小化するためには、パストレーシングによる厳密な光学的挙動(リアルタイムな光の反射や影、透過)と、接触力や摩擦・剛体ダイナミクスといった物理挙動を高精度に連動させる技術的なアプローチが不可欠です。
さらに、ROS/ROS 2などのロボット制御フレームワークと、各種リアルタイム3Dプラットフォームを低遅延で双方向接続し、多様なセンサー出力やモーションログを統合処理できる堅牢なパイプラインの構築も課題です。現場の多様化にともなって急増するエッジケースに対し、どれだけ高精度かつ破綻のないシミュレーション空間を高速に供給できるかが、ヒューマノイドロボットの実用化と普及を加速させる鍵といえるでしょう。
シリコンスタジオ「シリコンスタジオ、フィジカルAI事業を本格始動 Chief Physical AI Officer(CPAIO)を新設し元NVIDIAエンタープライズマーケティング本部長 林 憲一 が就任」
シリコンスタジオ「Sim2Real フィジカルAI シミュレーション基盤」
フィジカルAIと3Dシミュレーションが切り拓くロボティクスの未来
ヒューマノイドロボットの進化は、人型ハードウェアの量産技術にとどまらず、高精度なVLAモデルの確立や、それを支えるSim-to-Realシミュレーション技術の急速な発展によって支えられています。
現実世界の物理法則や光学挙動を高い精度で再現するデジタルツイン環境は、機体を破損させるリスクを抑えながら高速にAIをトレーニングする学習基盤となり、工場・物流から多様な現場への適用範囲拡大を可能にしていきます。3D空間シミュレーションの質を高め、Reality Gapを縮小していくアプローチは、今後のロボティクスDXを加速させる重要な技術の1つといえるでしょう。
以上で本記事での解説は終わりとなります。
記事内容が面白い、続きが気になるといった方はぜひニュースレターにご登録ください。
シリコンスタジオでは、25年以上にわたり磨き上げた高度なリアルタイム3DCG技術やパートナーエコシステム(NVIDIA Omniverse、Unity、Unreal Engineなど)の知見を結集し、フィジカルAI開発に特化した「Sim2Real シミュレーション基盤」の構築・提供を行っています。
ヒューマノイドロボットの学習環境構築や、Real-to-Sim/Sim-to-Realパイプラインの高速化、AI学習用合成データの自動生成など、フィジカルAIやロボティクス領域におけるシミュレーション活用に関するご課題がございましたら、ぜひシリコンスタジオにご相談ください。
資料ダウンロード・ご相談はこちら

■著者プロフィール:シリコンスタジオ編集部
自社開発による数々のミドルウェアを有し、CGの黎明期から今日に至るまでCG関連事業に取り組み、技術力(Technology)、表現力(Art)、発想力(Ideas)の研鑽を積み重ねてきたスペシャリスト集団。これら3つの力を高い次元で融合させ、CGが持つ可能性を最大限に発揮させられることを強みとしている。
- SHARE